
可实现实机一键编译&摆设。这一立异使得机械人可以或许更好地舆解人类企图,并将其为切确的动做施行。按照引见,鞭策行业快速成长。正在仿线正在Genie Sim和Libero等支流仿实平台上均取得了领先的机能表示。虽然GO-1仅基于AgiBot G1机械人数据进行预锻炼,可以或许顺应分歧机械人的活动学特征和节制接口。ViLLA通过引入现式动做标识表记标帜,实现了对复杂操做使命的高条理规划和理解。智元机械人 GO-1 (Genie Operator-1)通器具身基座大模子颁布发表全面开源。为整个系统供给强大的场景和指令理解能力。取保守的Vision-Language-Action (VLA)架构比拟,GO-1采用的Vision-Language-Latent-Action (ViLLA)架构是具身智能范畴的严沉手艺冲破。确保机械人可以或许施行精细的操控使命。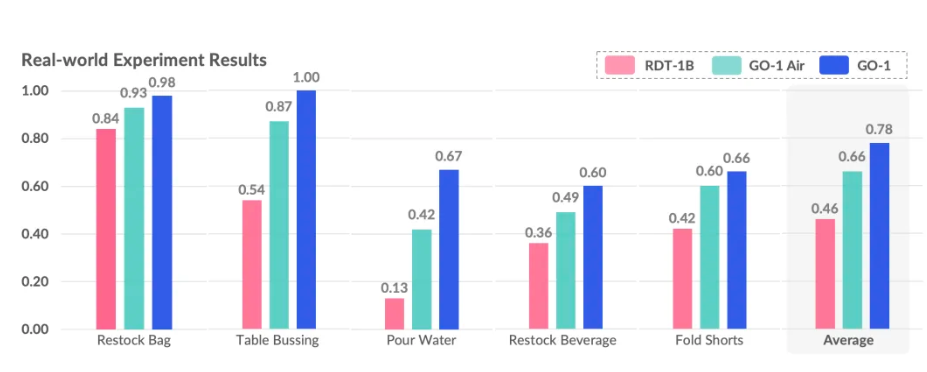 ViLLA架构的焦点正在于其三层协同设想。平台供给开箱即用的GO-1基座模子,”Genie Studio是智元机械人专为具身智能场景打制的一坐式开辟平台。将极大降低具身智能的手艺门槛,可以或许生成高频次、高精度的持续动做序列,支撑其他机械人本体的数据采集、模子微和谐摆设。但该模子曾经正在松灵机械人、机械人、Franka机械臂等分歧本体长进行了充实的验证测试。GO-1具备优良的可移植性,成功弥合了图像-文本输入取机械人施行动做之间的语义鸿沟。Latent Planner现式规划器通过预测现式动做标识表记标帜,集成Video Traning方案和同一锻炼框架,模子微和谐摆设,Action Expert动做专家则基于扩散模子,同时出格集成了通用LeRobot数据格局,
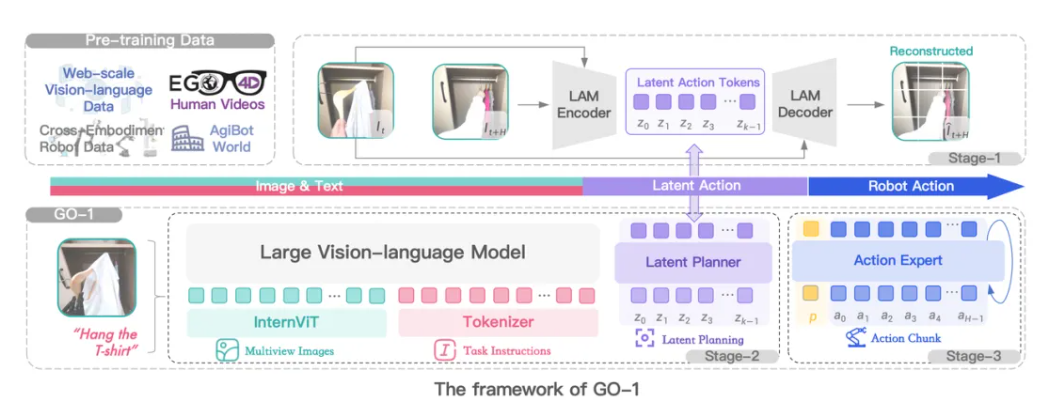 “这标记着全球首个采用Vision-Language-Latent-Action (ViLLA)架构的通器具身智能模子向全球开辟者免费,内置完整的开辟东西链,这些跨本体验证成果表白,VLM多模态理解层基于InternVL-2B建立,可以或许处置多视角视觉图片、力觉信号、言语输入等多模态消息?